Zum Profil

Projekt- und Forschungspraktikum Robotik - KoRT – WiSe 26/27
Roboter-Praktikum KoRT (Koblenz Robotics Team)
PDF Slides der Info-Veranstaltung vom 12. Oktober: [LINK]
Anmeldung zum Praktikum bis 18. Oktober 2026 per Mail -- Kontaktinfos siehe unten. Bei Fragen meldet euch!
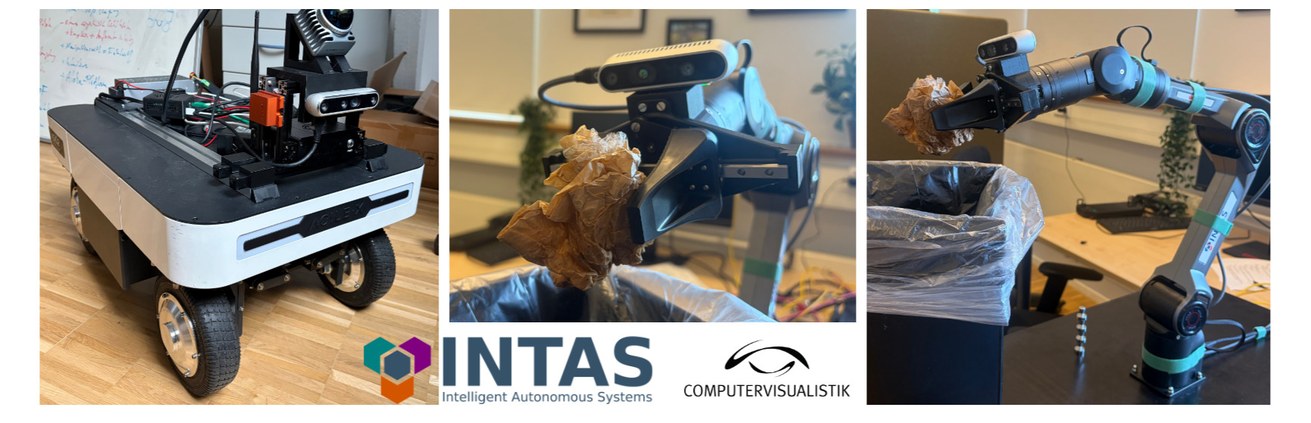
Das Praktikum beschäftigt sich mit der zentralen Fragestellung, wie Wahrnehmung, Navigation und Manipulation in einem mobilen Robotersystem so koordiniert werden können, dass komplexe Aufgaben wie das Erkennen und Aufsammeln von Müll im Freien autonom gelöst werden.
Dazu wird ein mobiler Roboter mit Manipulatoren und Sensorik aufgebaut und Schritt für Schritt vom ersten Konzept bis zum funktionsfähigen System weiterentwickelt. Ausgangspunkt ist ein digitaler Zwilling in der Simulation. Daran werden verschiedene Arm-Konfigurationen nach Arbeitsraum, Kollisionsvermeidung und Kooperationsmöglichkeiten bewertet. Auf dieser Grundlage wird gemeinsam der tatsächliche Aufbau festgelegt. Anschließend werden die Kernkomponenten eines autonomen Systems implementiert und zusammengeführt: Integration von Kamera, LiDAR und IMU, Kartierung und Lokalisierung (SLAM), Navigation, Objekterkennung sowie, als Schwerpunkt, die Bewegungsplanung der Arme. Die Koordination dieser Fähigkeiten übernimmt eine Ablaufsteuerung auf Basis von Behavior Trees. Zur Entwicklung kommen Werkzeuge wie Python mit ROS 2 und MoveIt zum Einsatz, die auch in Forschung und Industrie etabliert sind. Ziel ist die Entwicklung eines mobilen Roboters, der im Freien selbstständig Müll findet, aufsammelt und mitnimmt.
Ihr habt Lust praktische Erfahrung mit Robotern und verschiedensten Sensoren im Bereich Computervisualistik zu sammeln? Dann könnte dieses Praktikum das richtige für euch sein. Vorkenntnisse in Robotik sind nicht nötig: Der Einstieg erfolgt über begleitete Tutorials.
Zur besseren Planung schickt uns gerne bereits vor der Infoveranstaltung eine Interessensbekundung. Sollte es zu viele Anmeldungen zur Veranstaltung geben, werden frühe Rückmeldungen bevorzugt behandelt.
Das Praktikum richtet sich sowohl an Bachelor- als auch Masterstudierende.
Die Themen und Tools umfassen u.a.:
- Entwicklungswerkzeuge: Linux, Robot Operating System (ROS 2), Docker, Git ...
- Anwendungs- und Algorithmenentwicklung in Python
- Sensor-Integration (Kameras, LiDAR, IMU, ..)
- Roboter-Kinematik
- Kartierung und Lokalisierung (SLAM)
- Navigation und Pfadplanung
- Behavior Trees für Zustands-Monitoring
Projektpraktikum - Bachelor
Klips: https://klips.uni-koblenz.de/v/171168 -- Anmeldung erfolgt via Mail statt Klips!
Folgende Kenntnisse sind empfohlen (aber nicht zwingend notwendig):
- erste Programmierkenntnisse in C++ oder Python
- Entwicklungswerkzeuge: Linux, Git
- Besuch folgender Module:
- "Grundlagen der Autonomen Systeme (GAMS)"
- Robotik-Teil aus der "Einführung in die CV"
- "Bildverarbeitung 1 (BV1)"
Forschungspraktikum - Master
Klips: https://klips.uni-koblenz.de/v/171167 -- Anmeldung erfolgt via Mail statt Klips!
Folgende Kenntnisse sind empfohlen (aber nicht zwingend notwendig):
- Programmierkenntnisse in C++ oder Python
- Entwicklungswerkzeuge: Linux, Docker, Git und CMake
- Besuch folgender Module:
- "Grundlagen der Autonomen Systeme (GAMS)" und/oder "Methoden intelligenter Autonomer Systeme (MIAS)"
- "Bildverarbeitung 2"
- "Visuelle KI"
Organisatorisches
- Info-Veranstaltung: Montag, 12. Oktober, 10:00 Uhr in B325
Anmeldung zum Praktikum:
- E-Mail mit Betreff „[KORT-WiSe2627] Anmeldung <Name>“ an idagermann(at)uni-koblenz.de; CC: laurawillems(at)uni-koblenz.de
- Frist zur verbindlichen Anmeldung/Bewerbung bis 18. Oktober 2026; Rückmeldung von uns erfolgt bis zum 19.10.
- Bitte bei Anmeldung mit angeben:
- Aktuelles Semester und Studiengang
- Vorkenntnisse in Robotik und/oder Programmierung? Wenn ja, welche?
- Motivation: Was verspreche ich mir von diesem Praktikum?
Weitere Termine:
- Treffen im Semester: 2 Meetings pro Woche (vor Ort), in Absprache mit Teilnehmenden
© Universität Koblenz